Ataletsel Seyrüsefer Temelleri: IMU Neden Seyrüsefer Sisteminizin Kalbidir
IMU ne yapar, hataları neden zamanla büyür, seçerken nelere bakmak gerekir — ve kalibrasyon kalitesi neden her şeyi belirler.
ATEŞ Labs Mühendislik Blogu · Eylül 2026 · 8 dk okuma
Temeller
Ataletsel Seyrüsefer Nedir?
Ataletsel seyrüsefer, kimseye sormadan nerede olduğunuzu bilme sanatıdır. Bir Ataletsel Ölçüm Birimi (IMU) — üç dönüölçer ve üç ivmeölçer — açısal hız ve özgül kuvveti ölçer. Bir Ataletsel Seyrüsefer Sistemi (INS), bu ölçümleri zaman içinde integre ederek yönelim, hız ve konumu tamamen kendi başına hesaplar: uydu yok, radyo beacon yok, harici referans yok.
Bu kendine yeterlilik, ataletsel seyrüseferin bugün her zamankinden daha önemli olmasının tam da nedenidir. GNSS sinyalleri zayıftır, kolayca karıştırılır ve giderek daha sık aldatılmaktadır. Çekişmeli bir ortamda, IMU'nuz engellenemeyen tek sensördür.
Tamamen otonom — karıştırma ve aldatmaya karşı bağışık
Yüksek hızda yönelim, hız ve konum çıktısı
Her GNSS'siz seyrüsefer çözümünün çekirdeği
Fizik
İşin Püf Noktası: Hatalar Zamanla Büyür
Ataletsel seyrüseferin gücü olan integrasyon, aynı zamanda zayıf noktasıdır. Ne kadar küçük olursa olsun her sensör hatası, sinyalle birlikte integre edilir. Seyrüsefer hataları sabit kalmaz; büyür.
Hata kaynağı
Konum hatası büyümesi
Anlamı
Dönüölçer kayması (bias)
∝ t³
Yönelim kestirimini eğer, yerçekimini yanlış izdüşürür, sonra iki kez daha integre edilir — INS sınıfını belirleyen baskın etkendir.
İvmeölçer kayması (bias)
½·b·t²
1 mg'lik bir kayma, yalnızca 60 saniye sonra ~18 m konum hatası demektir.
ARW / VRW (gürültü)
∝ √t
Kusursuz kalibrasyonda bile performansın tabanını belirler.
Kayma kararsızlığı
yavaş sürüklenme
Kaymanın dakikalar ve saatler içinde ne kadar gezindiği — kestirimin giderebileceğinin sınırı.
Ölçek faktörü ve eksen kaçıklığı
dinamiklerle ölçeklenir
Manevra ne kadar sertse, etkileri o kadar büyük olur.
Çıkarılacak ders: yardımcı sensörsüz bir INS, sürekli geri sayan bir saattir. Soru hiçbir zaman hataların büyüyüp büyümeyeceği değil — ne kadar hızlı büyüdüğü ve bu hızın görev süreniz ile doğruluk gereksiniminiz için kabul edilebilir olup olmadığıdır.
Seçim Rehberi
IMU Seçimi: Gerçekte Neler Önemli
Veri sayfaları rakamlarla doludur; sisteminizin çalışıp çalışmayacağına karar veren yalnızca birkaçıdır.
1
Dönüölçer kayma kararsızlığı ve ARW
Serbest ataletsel sürüklenmeyi bu iki sayı diğer her şeyden çok belirler. Tüketici sınıfı MEMS: onlarca °/h. Taktik sınıf: 0.5–10 °/h. Seyrüsefer sınıfı: 0.01 °/h altı. Sınıfı, en iyi duruma göre değil GNSS'siz dayanım sürenize göre seçin.
2
İvmeölçer kayması ve VRW
Hız doğruluğu ve hizalama için kritiktir: 1 mg'lik bir kayma, başlangıç tesviyesini ~1 mrad eğim hatasıyla sınırlar.
3
Ortam koşullarındaki davranış
Tam sıcaklık aralığındaki kayma, açılış tekrarlanabilirliği, titreşim doğrultması (VRE) ve şoka dayanıklılık, sahada vitrindeki gürültü rakamlarından daha önemlidir.
4
Bant genişliği ve çıkış hızı
Yüksek dinamikli platformlar, hareketi yakalayacak kadar sensör bant genişliğine ve kontrol döngüsü için deterministik, düşük gecikmeli çıkışa ihtiyaç duyar.
5
SWaP-C
En iyi IMU, sürüklenme bütçenizi — pay bırakarak — hâlâ karşılayan en hafif ve en ucuz olandır.
6
Yardımcı sensör stratejisi
Hiçbir IMU sonsuza dek tek başına uçmaz. GNSS, odometri veya diğer yardımcı sensör desteği (aiding) kaybolduğunda füzyonun ne kadar zarif bozulduğu, sensörün kendisi kadar titizlikle değerlendirilmesi gereken sistem düzeyinde bir özelliktir.
Kalibrasyon Neden Belirleyici
Tam Çalışma Sıcaklığı Aralığında Kalibre
Aynı sensörlerden üretilen iki IMU bambaşka performans gösterebilir — farkı yaratan kalibrasyondur. ATEŞ Labs'ta her aSense ünitesi, yalnızca oda sıcaklığını değil tam çalışma sıcaklığı aralığını kapsayan, şirket içinde geliştirilmiş özel bir kalibrasyon prosedüründen geçer:
Tüm çalışma zarfını kapsayan termal oda ve hız masası karakterizasyonu
Kayma, ölçek faktörü ve eksen kaçıklığının sıcaklığın fonksiyonu olarak ünite bazında kompanzasyonu
Doğrulanmış açılıştan açılışa tekrarlanabilirlik — sahada gerçekten elde edeceğiniz spesifikasyon
Veri sayfası rakam verir; o rakamları −40 °C'de titreşen bir gövde üzerinde tutturan şey kalibrasyondur.
ATEŞ Labs ile Görüşün
GNSS'siz ortamlarda dirençli seyrüsefer için aSense taktik sınıf IMU ve GNSS/INS sistem ailesini tasarlıyor ve üretiyoruz. Platformunuz için bir ataletsel çözüm boyutlandırıyorsanız, hata bütçesini birlikte çalışmaktan ve doğru ürünü bulmanıza yardımcı olmaktan memnuniyet duyarız.
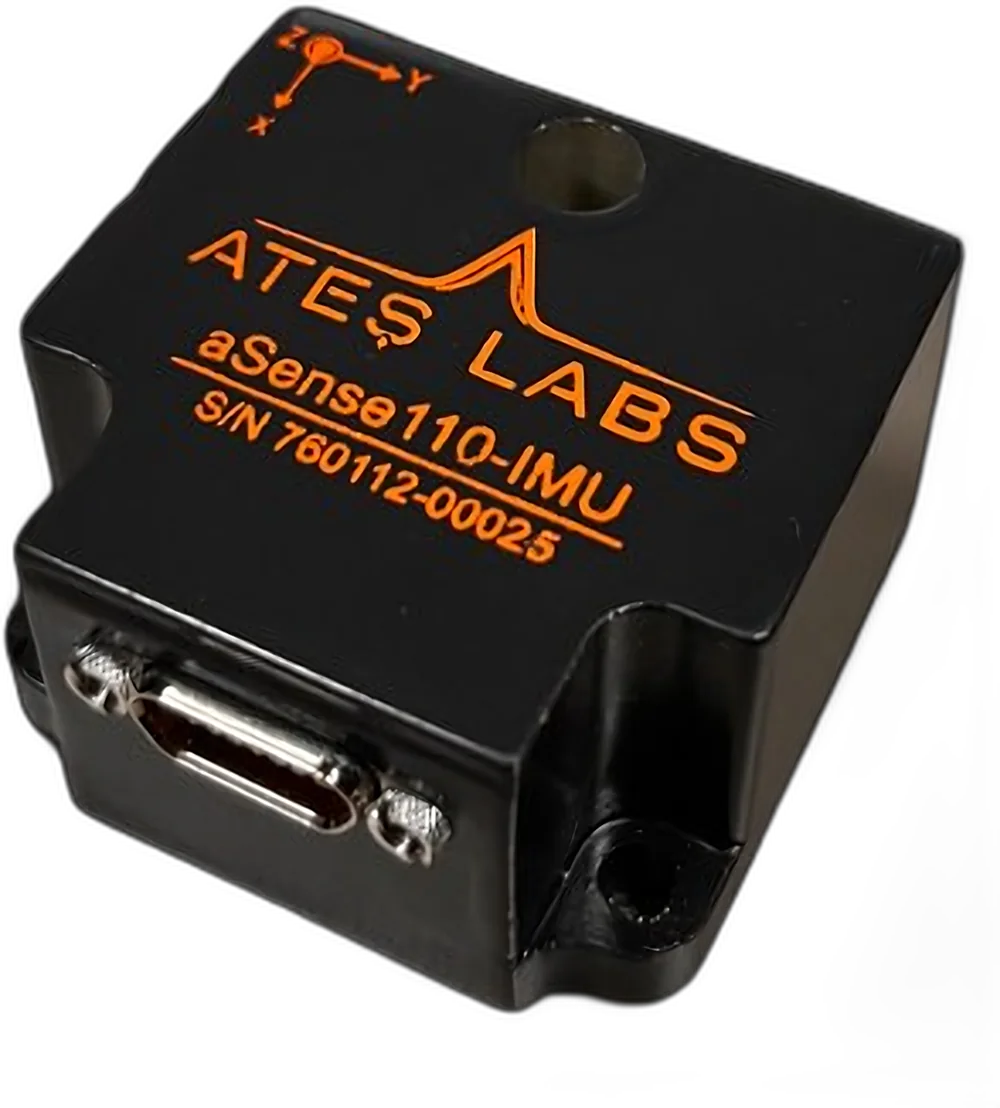 aSense110-IMU
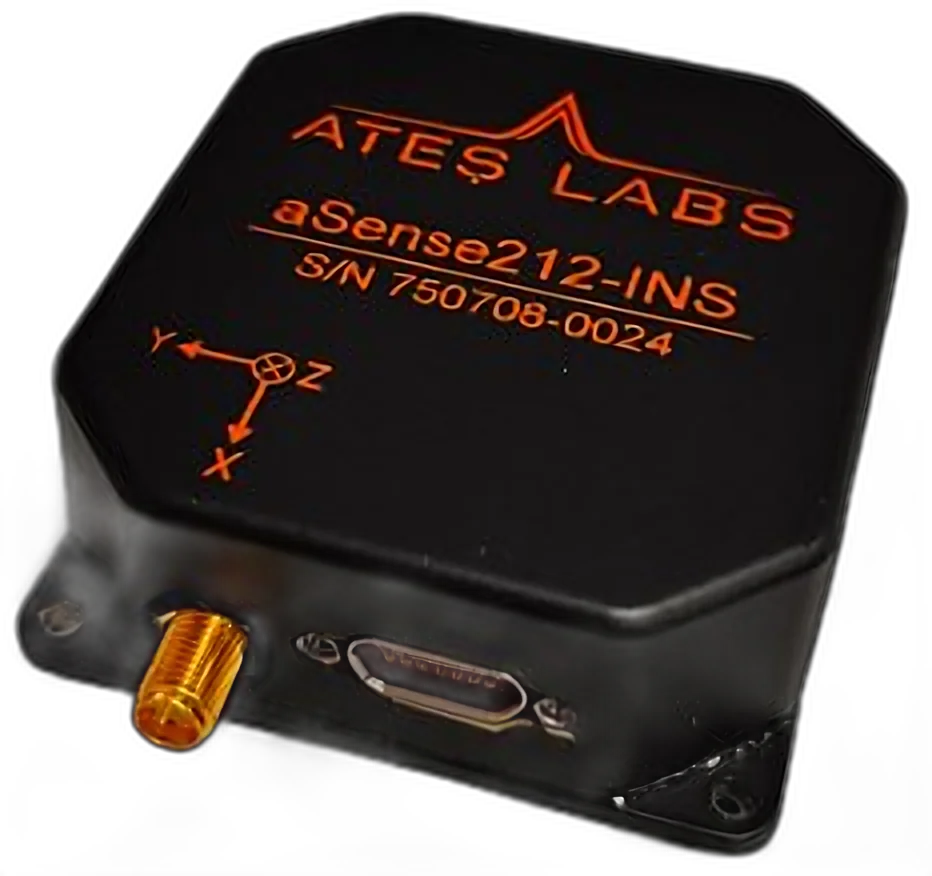 aSense210-INS
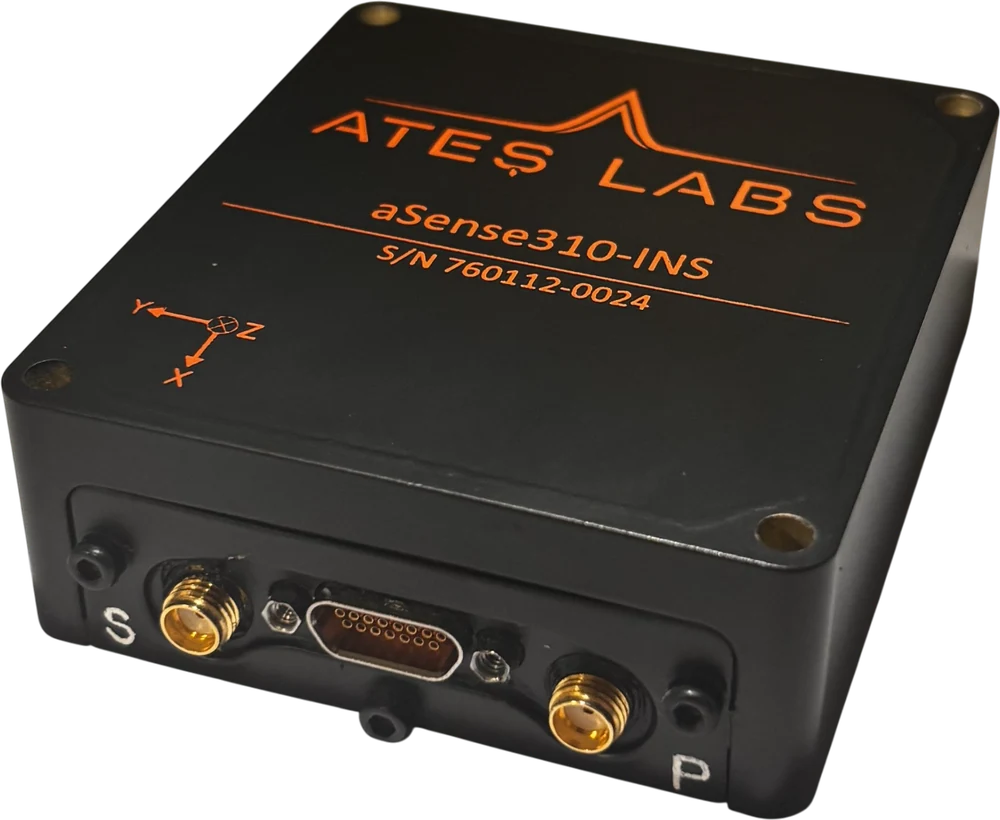 aSense310-INS
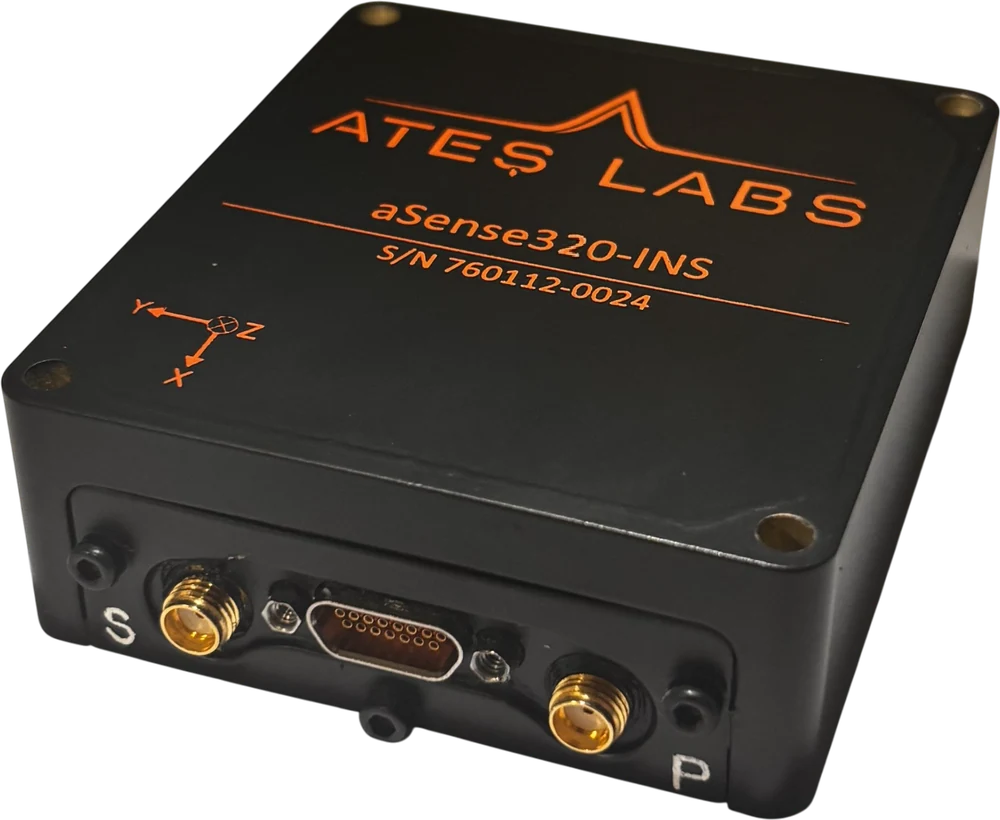 aSense320-INS
 GNSS'siz Ortam Çözümü
Seyrüseferi Keşfedin →
 SEZEN — Deniz
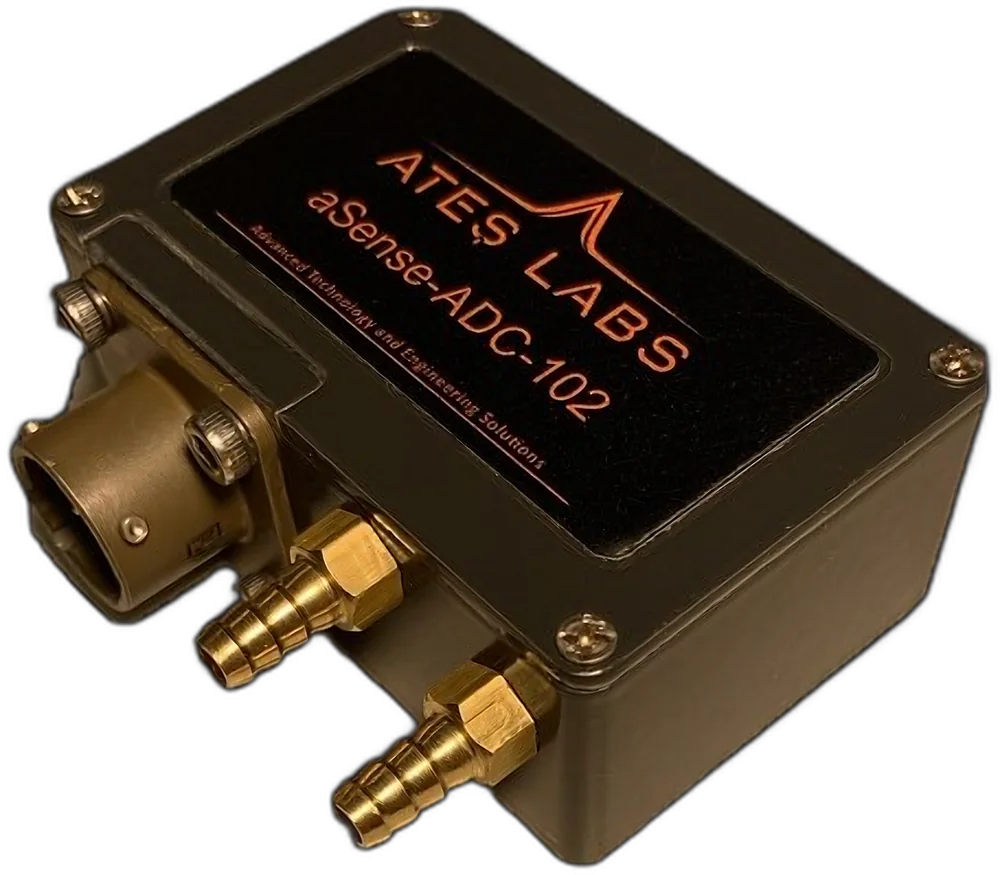 aSense ADC-TRD-102
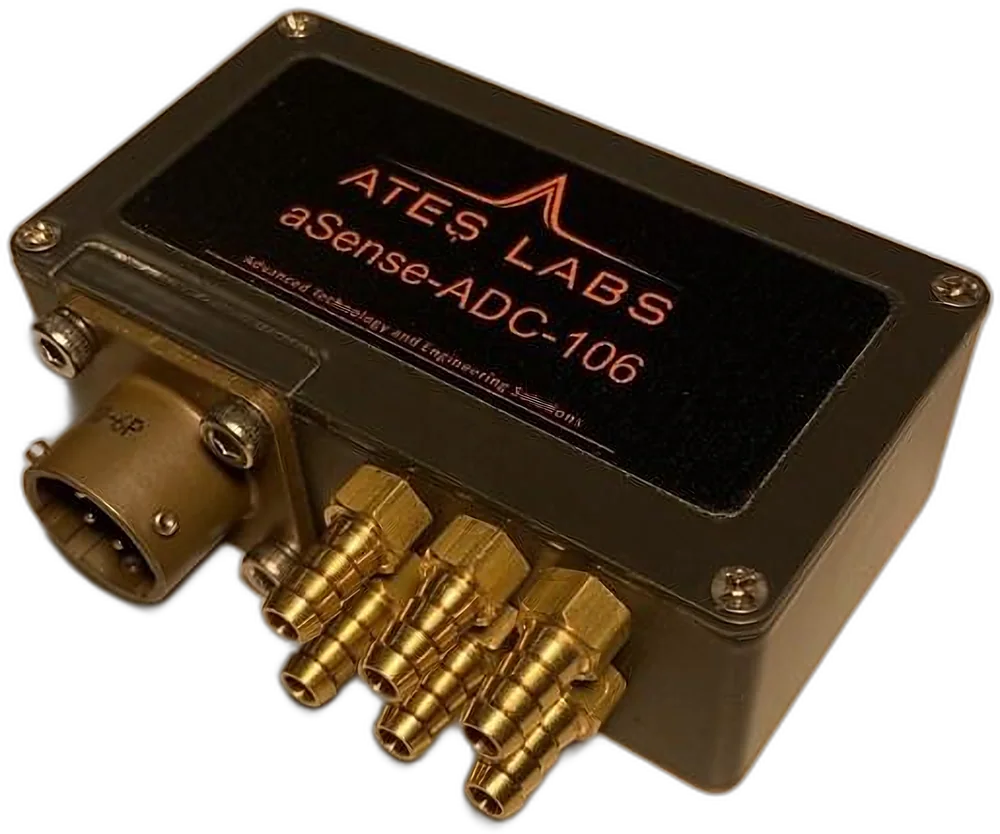 aSense ADC-TRD-106
Hava Verisini Keşfedin →
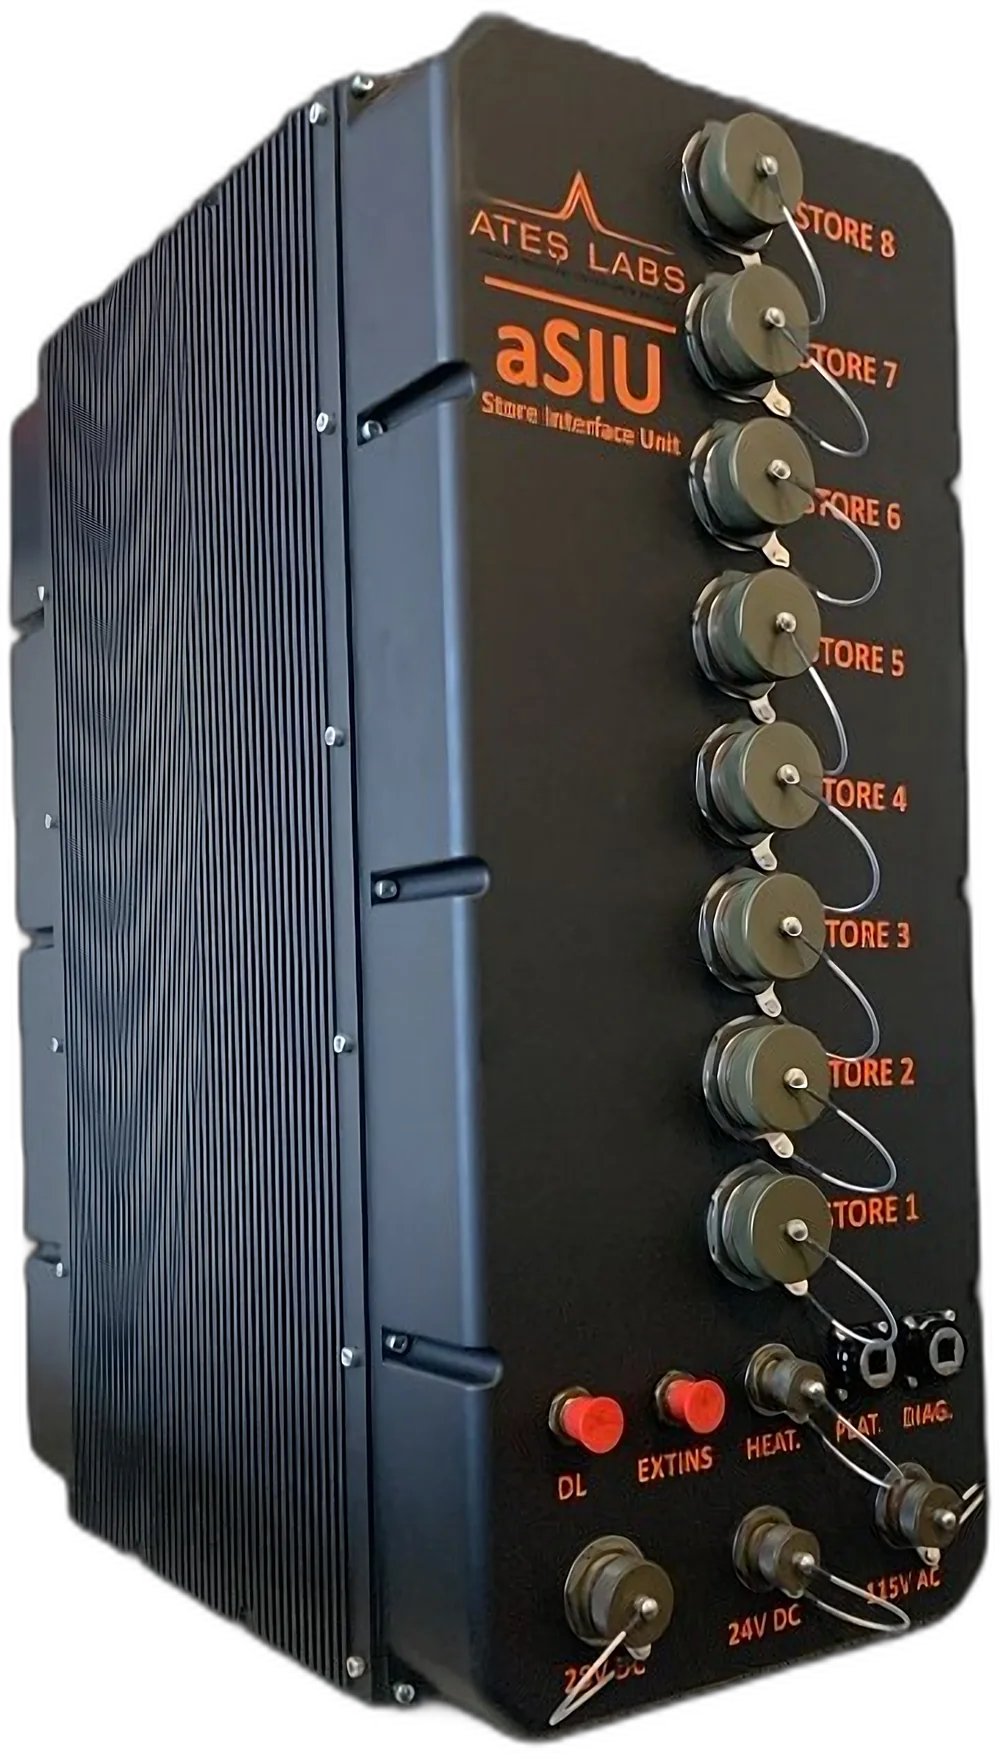 aSIU-200
 HILS-200
 Güç Elektroniği
Elektronik Tasarımı Keşfedin →