Ana Sayfa / Blog / GNSS'siz Ortamlar İçin Seyrüsefer Sistemi Nasıl Oluşturulur?
GNSS'siz Ortamlar İçin Seyrüsefer Sistemi Nasıl Oluşturulur?
GNSS'siz bir seyrüsefer (navigasyon) sistemi, ataletsel ölçüm biriminin platforma uygun destek sensörleriyle birleştirilmesiyle kurulur. Doğru birleşimi seçmek için önce bileşenleri anlamak gerekir. Seyrüsefer sistemleri genel olarak ataletsel seyrüsefer sistemi ve onu destekleyen yardımcı sistemlerden oluşur. GNSS her zaman yanınızda olmayabilir; bu yüzden asıl soru, GPS/GNSS kesildiğinde sisteminizin neye dayanacağıdır.
ATEŞ Labs Mühendislik Blogu · Kasım 2026 · 7 dk okuma
Temel Bileşen
Ataletsel Ölçüm Birimi
Ataletsel seyrüsefer sisteminin temel elemanı ataletsel ölçüm birimidir (AÖB/IMU). Farklı seviyelerde AÖB'ler bulunur: endüstriyel, taktik, seyrüsefer ve stratejik seviye.
Maliyet logaritmik olarak artar. Endüstriyel AÖB'ler birkaç dolar bile olabilirken seyrüsefer seviyesi AÖB'ler 100 bin doları, stratejik seviye AÖB'ler ise 1 milyon doları aşabilir.
Ataletsel seyrüsefer karıştırılamaz, ancak doğası gereği kendi kendini "karıştırır" ve kayar. Ataletsel seyrüsefer sistemlerinin başlangıç konumunun biliniyor olması gerekir ve ilkleme sistemlerine ihtiyaç duyarlar.
Desteksiz seyrüsefer neredeyse yoktur denilebilir; destek birimleri seyrüsefer başarımını artırır ve GNSS yokluğuna karşı gürbüzlük sağlar.
En Yaygın Destek
GNSS
En sık kullandığımız destek GNSS'tir (GPS, GLONASS, Galileo, BeiDou). INS ile birleştiğinde INS/GNSS olarak adlandırılır. GNSS, yüksek doğrulukla ve düşük maliyetle, küresel ölçekte karada, denizde, havada ve uzayda seyrüsefer hizmeti almanızı sağlar. Ancak karıştırmaya çok duyarlıdır ve kolayca karıştırılabilir, çünkü GNSS sinyalleri alıcıya ulaştığında gürültü seviyesine, hatta biraz altına düşer. Basit bir karıştırıcı GNSS sinyallerini rahatlıkla bozar. Bir de aldatıcılar (spoofing) var...
Karıştırmaya Karşı Koruma
CRPA
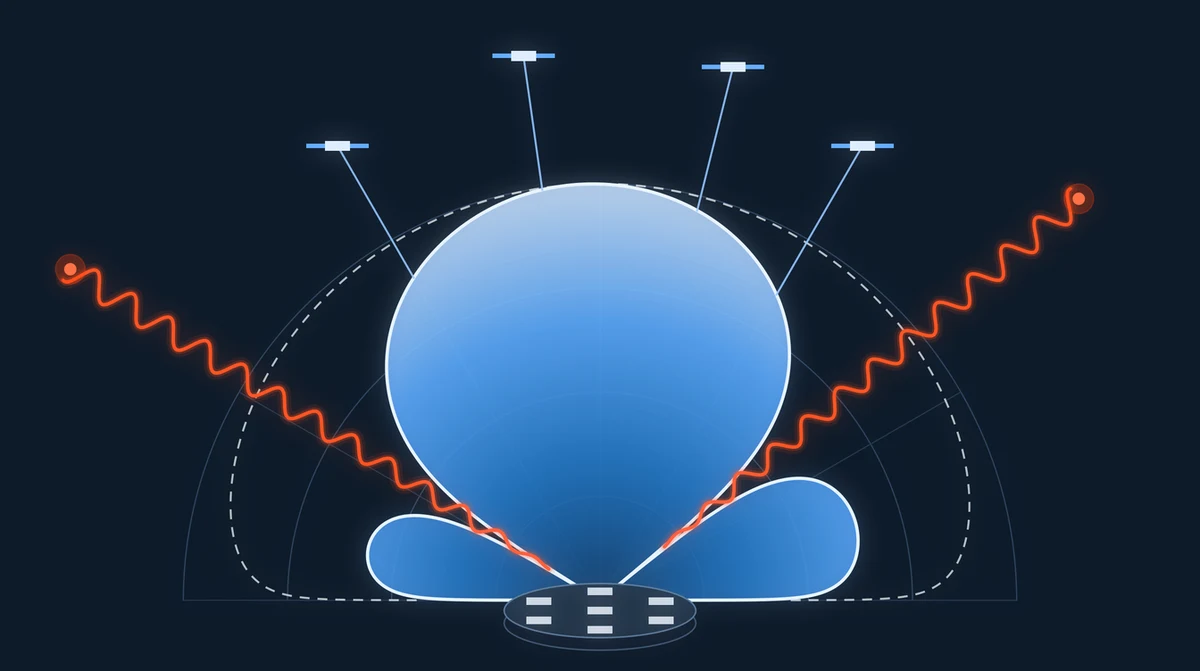
CRPA (Controlled Radiation Pattern Antenna; Controlled Reception Pattern Antenna olarak da bilinir), karıştırmaya karşı (anti-jam) kullanılan bir anten türüdür. Normal antenlerden farklı olarak karıştırıcının yönünü algoritmik olarak tahmin eder ve anten hüzmesini buna göre şekillendirerek o yönden gelen sinyali bastırır, diğer yönlerden gelen sinyalleri ise alır.
Aynı anda bastırılabilecek karıştırıcı sayısını element sayısı belirler. Genel formül "element sayısı − 1" şeklindedir: 4 elementli bir CRPA anteni 3, 8 elementli bir CRPA anteni ise 7 farklı yönden gelen karıştırıcı sinyalini bastırabilir.
Karıştırıcı sinyalini 40–50 dB'ye kadar bastırabilir. Ancak çok güçlü ve çok sayıda karıştırıcıya karşı etkinliği düşebilir.
Mutlak Düzeltme
Görsel Seyrüsefer
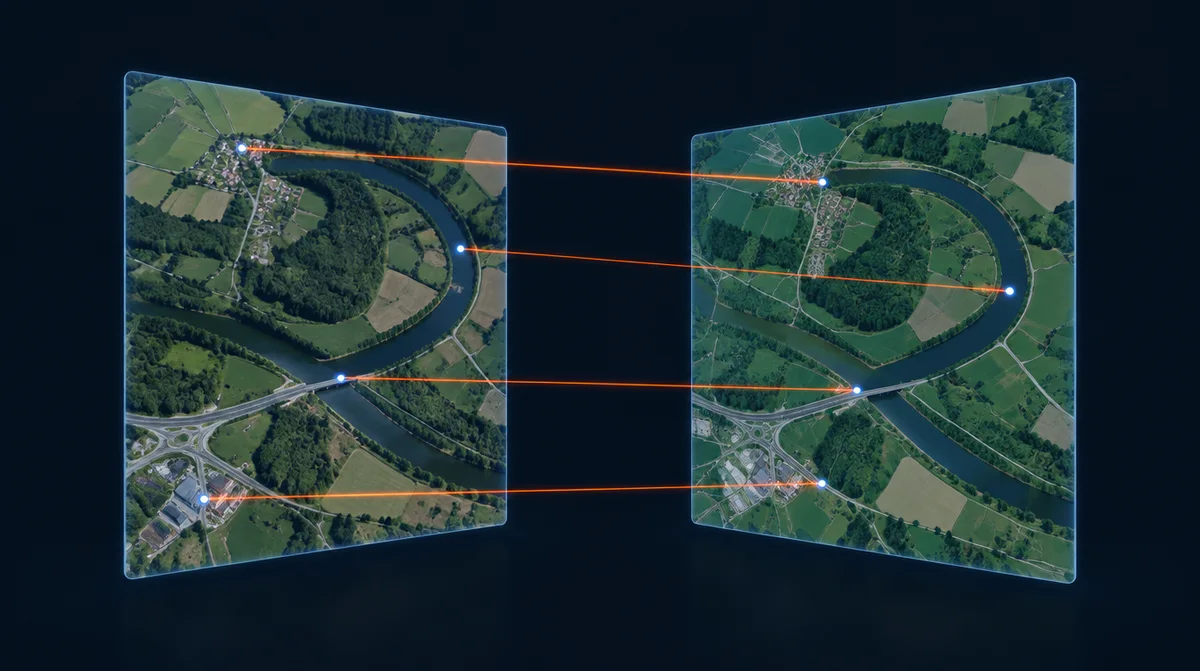
Görsel seyrüsefer, tıpkı GNSS gibi mutlak konum ve yönelim düzeltmesi sağlayabilir. Görsel veri tabanı ile kameradan alınan görüntünün eşleştirilmesine dayanır; tıpkı insanların yaptığı gibi. Taksidesiniz, kendinizi Kızılay'da sanıyorsunuz, bir de bakıyorsunuz Anıtkabir'in yanından geçiyorsunuz. Diyorsunuz ki "ben yerimi yanlış biliyormuşum, oysa konumum Anıtkabir civarındaymış." Mantık çok benzer.
Gündüz ve termal kameralarla eşleştirmeler yaparak 6 serbestlik dereceli (6DoF) konum ve yönelim düzeltmeleri yapabilirsiniz, ancak yeterli düzeyde ayırt edilebilir desenlere ihtiyaç duyarsınız. Örneğin deniz üzerinde çalışmaz. Sisli ve yağmurlu havalarda performans düşer veya tamamen kaybolur.
Göreli Düzeltme
Görsel Odometri
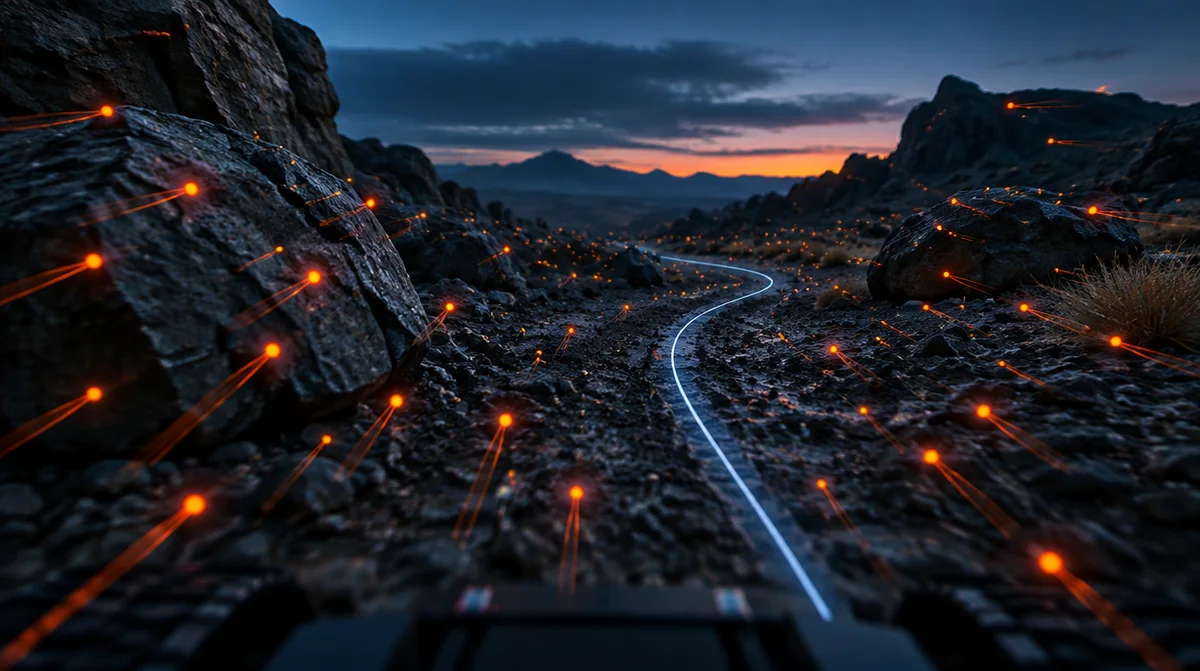
Bu yöntem VINS (görsel-ataletsel seyrüsefer) olarak bilinir. AÖB ölçümleri ve görüntüde takip edilen noktaların değişiminden yararlanılarak seyrüsefer kayması azaltılır. Mutlak düzeltme vermez, ama kayma doğrusal seviyelere indirilebilir. Karada iyi çalışır, çölde de çalışabilir, ama denizde çalışmaz.
Hava
Pitot
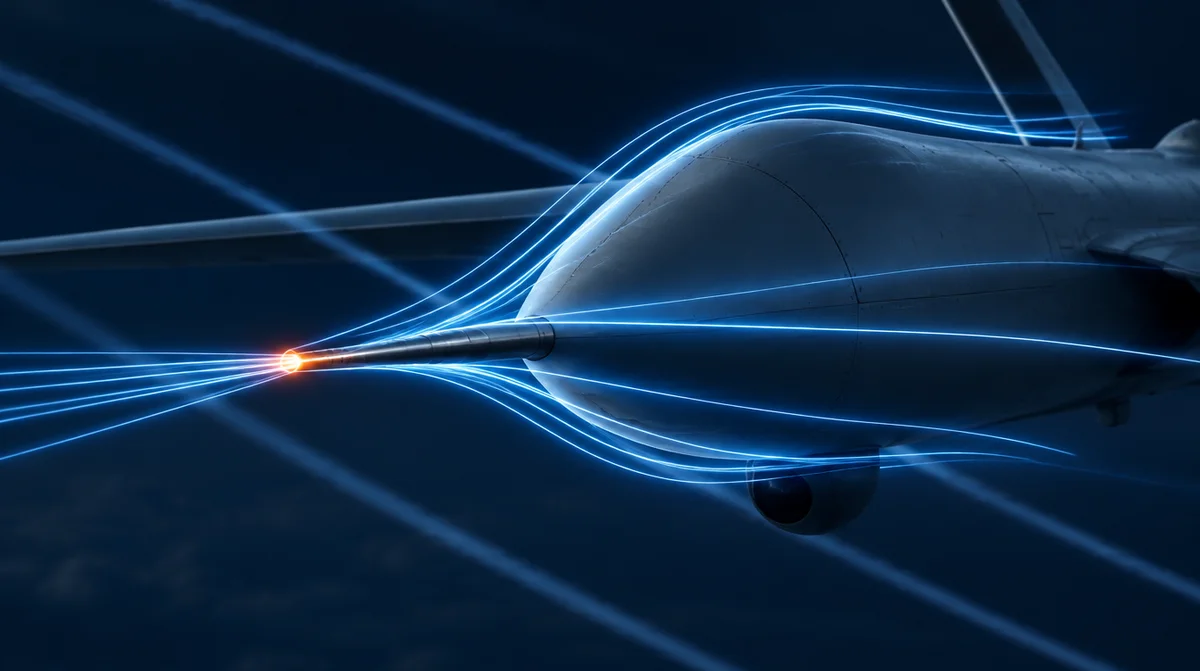
Sabit kanatlı dronlarda sıklıkla kullanılan hava hızı ölçüm birimleri seyrüsefer desteği olarak da kullanılabiliyor. Rüzgâr hızını kestirebilir, hava hızından yere göre hızınızı hesaplayabilirsiniz. Ölçüm hatası yüksek olsa da taktik seviye AÖB'lerle birlikte kullanıldığında 1 saat civarındaki uçuşlarda hatayı makul seviyede tutabilir. Buradaki makul seviye tamamen sizin uygulamanıza bağlıdır.
Deniz
Parakete
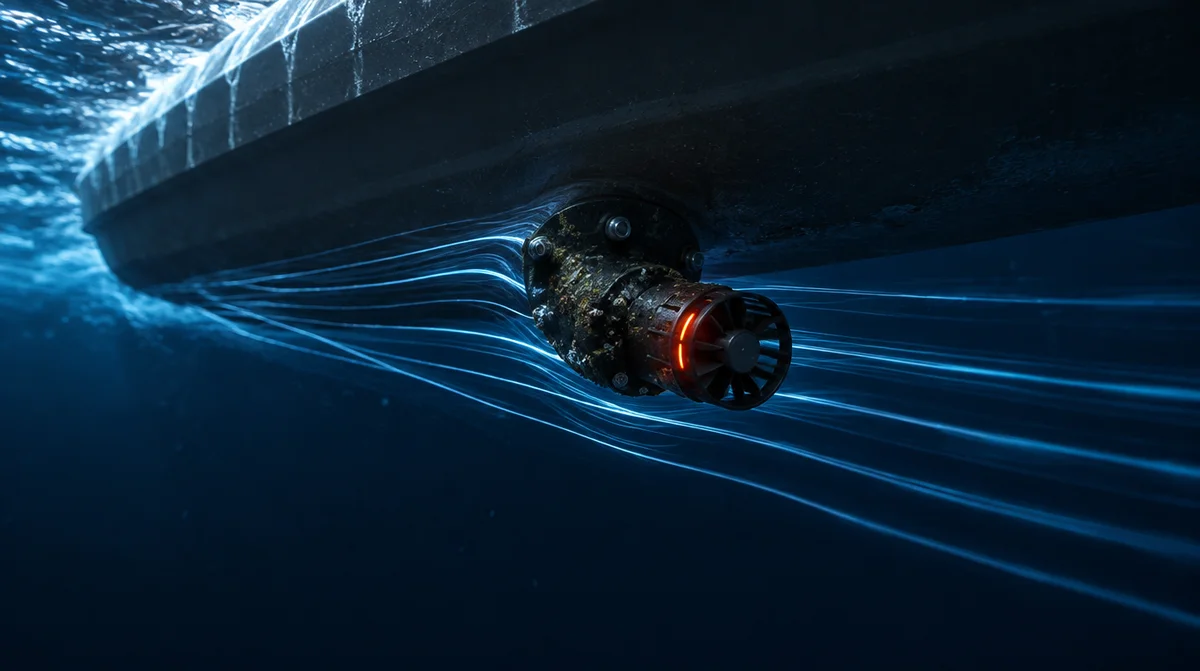
Hava hızının denizdeki karşılığı diyebiliriz. Rüzgâr hava için ne ise akıntı da deniz için odur. Parakete suya göre hızı verir; akıntıyı kestirebilir, parakete ölçümünden yere göre hızınızı tahmin edebilirsiniz. Deniz ortamında kullanılan her cihaz gibi paraketeler de deniz suyundan önemli ölçüde etkilenir. Düzenli temizlik doğruluğu artırır ve taktik seviye bir AÖB ile saatlerce GNSS olmadan seyrüsefer yapabilme imkânınız olabilir.
Deniz
Doppler Velocity Log (DVL)
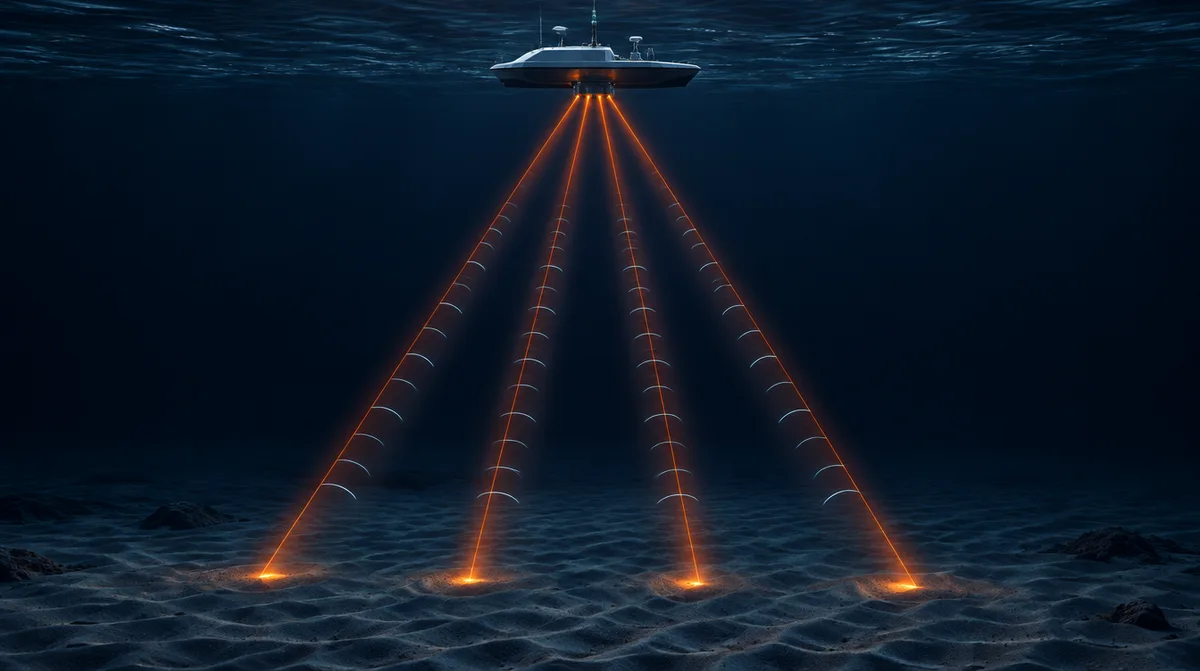
DVL ise deniz sistemlerinde deniz tabanına göre hız ölçümü verir. Akıntı hızı probleminiz yoktur, ama burada menzil probleminiz vardır. Ölçülen bu hız yine doğrudan seyrüsefer filtrenizde hız düzeltmesi olarak kullanılır ve kayma miktarınızı azaltır. Yine taktik seviye bir AÖB ile uzun süre (> 1 saat) GNSS olmadan seyrüsefer yapabilirsiniz.
Kara
Tekerlek Odometrisi
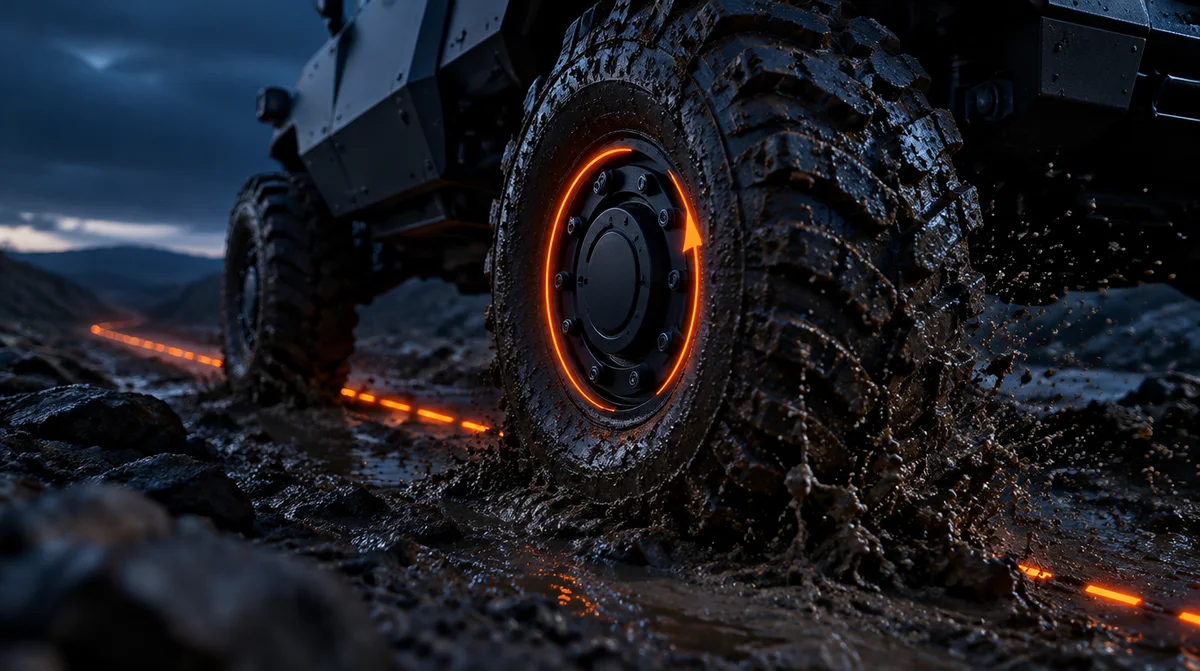
Kara araçlarında kullanılır. Aşina olduğumuz arabalarda tekerin dönme miktarından gidilen mesafenin kestirildiği yöntemin birebir aynısıdır: tekerlek şu kadar döndü, o hâlde bu kadar yol aldım bilgisinin yine seyrüsefer filtresinde kullanılması ilkesine dayanır. Kayma, çamur ve engebeli arazi performansı doğrudan etkiler.
Her Hava Koşulu
Radar Odometri
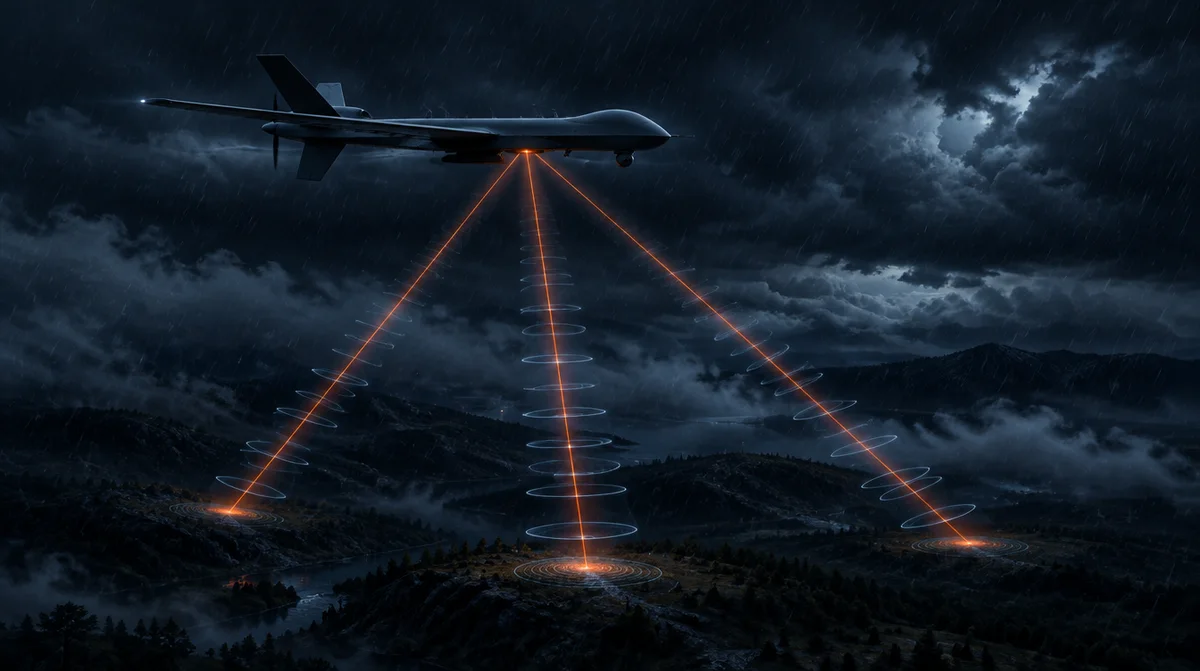
Diğer yöntemler kadar yaygın olmasa da hava araçlarına takılan Doppler hız radarlarıyla yere göre bağıl hızı Doppler ölçümlerinden kestirebilirsiniz. INS'in kestirdiği hızı ölçtüğünüz hız ile karşılaştırarak hata miktarınızı tahmin edip filtrenizde güncelleme kaynağı olarak kullanabilirsiniz. Birkaç yöne bakan Doppler hız radarıyla 3 boyutlu hız düzeltmesi oluşturulabilir. Bu yöntemin güzel yanı her türlü hava koşulunda çalışabilmesi, olumsuz yanı ise yerinizi belli etmesidir.
Yönelim
Pusula
Pusula, Dünya'nın manyetik alanından yararlanarak yöneliminizi tahmin etmenize yarar. Ucuz bir yöntemdir; birkaç on dolara güzel sensörlerle kaba yönelim tahmini yapabilirsiniz. Ancak pusulayı nereye taktığınız önemlidir ve platforma göre kalibrasyon gerekir. Kuantum pusulalarla manyetik anomali tespitleri de yapılmaya başlandı.
Yükseklik
Statik Basınç Sensörü
Bu sensörle yükseklik kanalını destekleyebilirsiniz. Havada asılı kalmanıza (hover) yardımcı olur, yere çarpmanızı önler. Hava araçlarında sıklıkla kullanılır.
Ayırt edilebilir desen ister; denizde yok; sis ve yağmur
Görsel odometri
Göreli: kaymayı azaltır
Hava · Kara
Mutlak düzeltme yok; denizde yok
Pitot
Hava hızı
Hava
Yüksek ölçüm hatası; rüzgâr
Parakete
Suya göre hız
Deniz
Akıntı; deniz suyu etkisi
DVL
Deniz tabanına göre hız
Deniz
Menzil
Tekerlek odometrisi
Gidilen mesafe
Kara
Kayma, çamur, engebeli arazi
Radar odometri
3 boyutlu hız
Ağırlıkla hava
Yerinizi belli eder
Pusula
Yönelim
Hava · Kara · Deniz
Montaj yeri; platforma göre kalibrasyon
Statik basınç
Yükseklik
Hava
Yalnız yükseklik kanalı
Platforma Göre
Hangi Platformda Hangi Sensörler?
Yukarıdaki seçenekler, taktik seviye bir AÖB'nin çevresinde genellikle şöyle birleştirilir. GNSS kullanılan her yerde CRPA, karıştırmaya karşı koruma sağlar. Kesin seçim görev süresine, doğruluk ihtiyacına ve bütçeye bağlıdır.
Platform
Yaygın destek sensörleri
Dikkat edilecekler
Hava
Pitot, görsel seyrüsefer ve görsel odometri, statik basınç sensörü; gerektiğinde Doppler hız radarı
Rüzgâr kestirimi; sis ve yağmurda görsel başarım düşer; radar yerinizi belli eder
Deniz
Parakete, DVL, pusula
Akıntı kestirimi ve düzenli temizlik; DVL'de menzil; görsel yöntemler denizde çalışmaz
Kara
Tekerlek odometrisi, görsel seyrüsefer ve görsel odometri, pusula
Kayma, çamur ve engebeli arazi; ayırt edilebilir desen ihtiyacı
Seyrüsefer esasında destek sistemlerini kullanabilme sanatıdır diyebiliriz, eğer sizin için bütçe önemliyse!
Peki sistemim için ne tür bir seyrüsefer sistemi kullanmalıyım dediğinizi duyar gibiyiz. Lütfen bizimle iletişime geçin; ATEŞ Labs mühendisleri size en uygun çözümü önerecektir.
 aSense110-IMU
 aSense210-INS
 aSense310-INS
 aSense320-INS
 GNSS'siz Ortam Çözümü
Seyrüseferi Keşfedin →
 SEZEN — Deniz
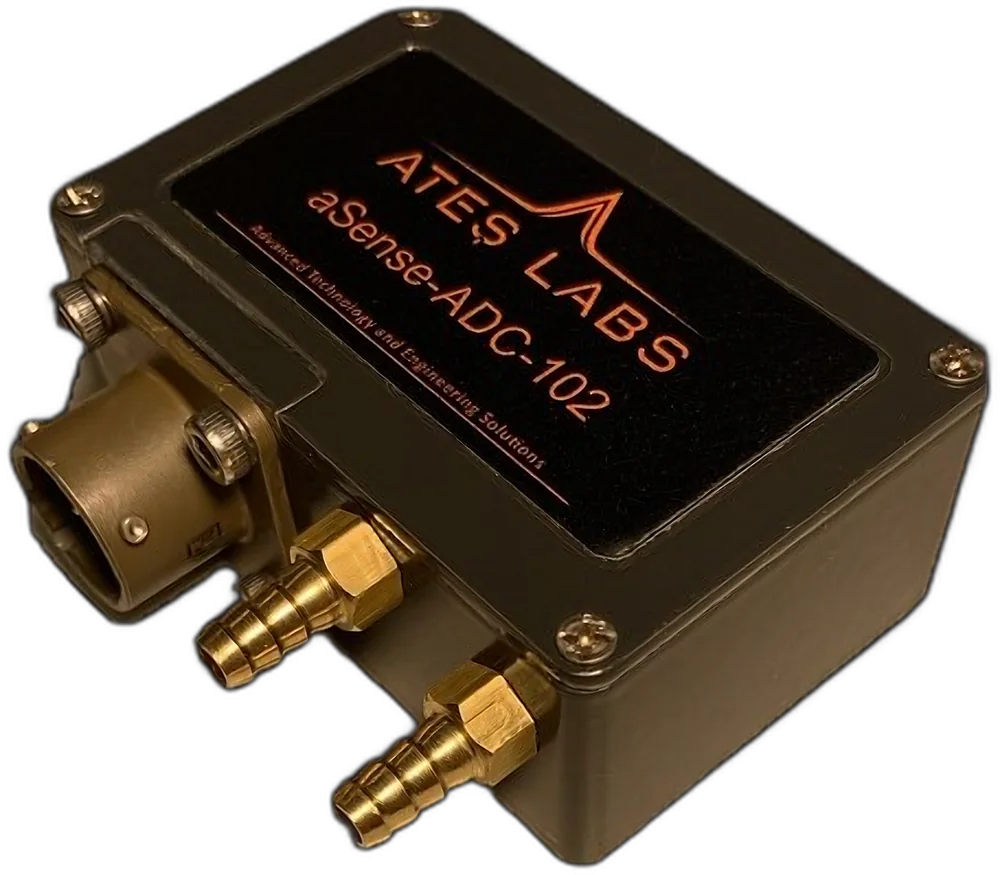 aSense ADC-TRD-102
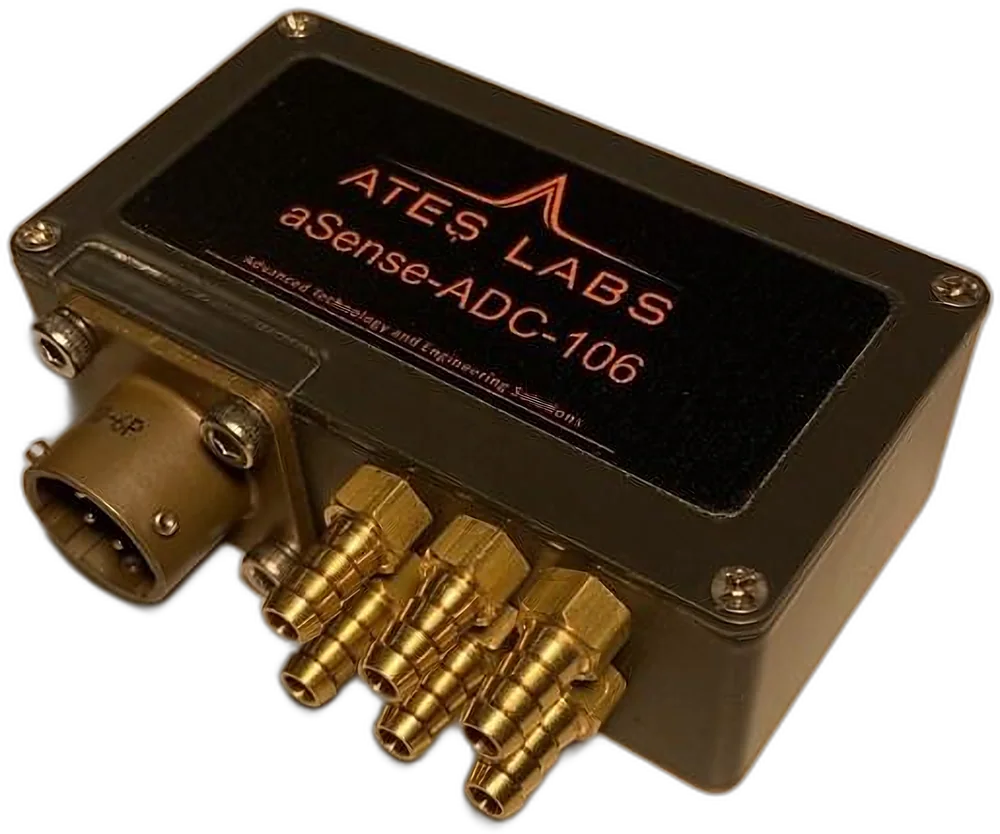 aSense ADC-TRD-106
Hava Verisini Keşfedin →
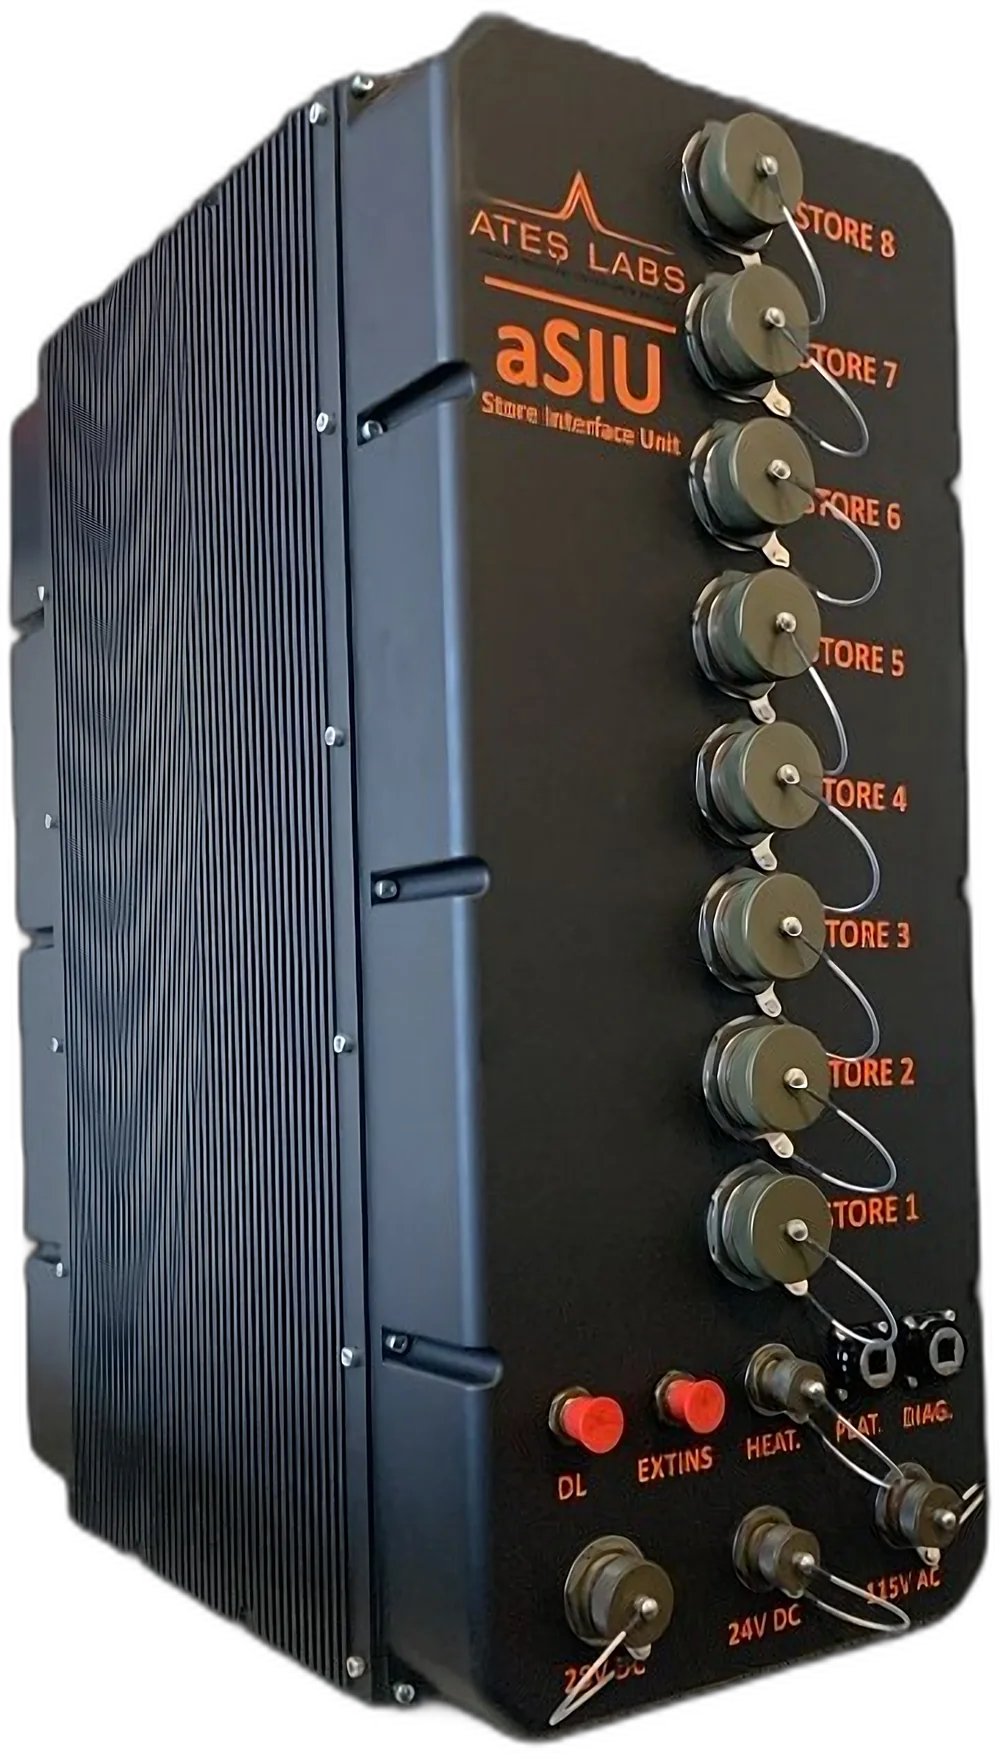 aSIU-200
 HILS-200
 Güç Elektroniği
Elektronik Tasarımı Keşfedin →